اصل کنترل موتور هسته اصلی حوزه فناوری موتور است که شامل اصل کار موتور، روش های کنترل و کاربردهای عملی و سایر جنبه ها می شود. با توسعه صنعت مدرن، موتور به عنوان یک وسیله مهم برای تبدیل و انتقال انرژی، دقت کنترل و کارایی آن به طور مستقیم بر عملکرد و کارایی کل سیستم تأثیر می گذارد. بنابراین، درک و مطالعه عمیق اصل کنترل موتور از نظر نظری و عملی اهمیت دارد.
اول، اصل کار موتور
موتور وسیله ای است که انرژی الکتریکی را به انرژی مکانیکی تبدیل می کند و اصل کار آن بر اساس قانون القای الکترومغناطیسی و قانون نیروی الکترومغناطیسی است. موتور با توجه به اصل کار خود به دو دسته موتور DC و موتور AC تقسیم می شود.
1. اصل کار موتور DC
موتور DC استفاده از جریان DC از طریق سیم پیچ آرمیچر و تعامل سیم پیچ میدان مغناطیسی است که برای دستیابی به حرکت مکانیکی دستگاه گشتاور ایجاد می کند. ساختار اصلی آن شامل آرمیچر، قطب های مغناطیسی، برس ها و میدان مغناطیسی است. هنگامی که جریان DC از سیم پیچ آرمیچر عبور می کند، میدان مغناطیسی ایجاد می کند که بین آرمیچر و میدان مغناطیسی تعامل ایجاد می کند که گشتاوری تولید می کند که موتور را شروع به کار می کند. سرعت موتور DC را می توان با تنظیم ولتاژ آرمیچر یا جریان آرمیچر کنترل کرد.
2. اصل کار موتور AC
موتور AC وسیله ای است که از تغییر مداوم جریان متناوب برای تولید میدان مغناطیسی دوار استفاده می کند و در نتیجه حرکت مکانیکی را تحقق می بخشد. با توجه به اصل تولید میدان مغناطیسی دوار، موتور AC را می توان به دو نوع موتور ناهمزمان و موتور سنکرون تقسیم کرد. موتورهای آسنکرون (همچنین به عنوان موتورهای القایی شناخته می شوند) بر اساس اصل القای الکترومغناطیسی هستند. هنگامی که جریان AC از سیم پیچ های استاتور عبور می کند، یک میدان مغناطیسی دوار در استاتور ایجاد می شود و روتور به دلیل اثر القایی با میدان مغناطیسی دوار تعامل می کند، بنابراین یک گشتاور چرخشی برای به حرکت درآوردن موتور ایجاد می کند. موتور سنکرون بر اساس سرعت موتور است و فرکانس منبع تغذیه دارای یک رابطه متناسب ثابت بین موتور به کار است، سرعت و فرکانس منبع تغذیه آن کاملاً هماهنگ است.
دوم، روش های کنترل موتور
روش های کنترل موتور عمدتاً شامل کنترل سرعت، کنترل استارت و کنترل ترمز است. این روش های کنترل و اصول آنها در زیر به تفصیل توضیح داده شده است.
1. کنترل سرعت
کنترل سرعت مهمترین و پیچیده ترین جنبه کنترل موتور است. روش های کنترل سرعت مختلفی از جمله کنترل سرعت تقسیم ولتاژ مقاومتی، کنترل سرعت تبدیل فرکانس و کنترل برداری وجود دارد. کنترل سرعت تقسیم ولتاژ مقاومتی روشی برای کاهش سرعت موتور با تغییر ولتاژ منبع تغذیه موتور است، این روش ساده و آسان برای اجراست اما کارایی کمتری دارد. کنترل سرعت تبدیل فرکانس روشی برای تنظیم سرعت موتور با تغییر فرکانس برق AC عرضه شده توسط منبع تغذیه است، این روش می تواند محدوده سرعت گسترده و راندمان بالا را محقق کند. کنترل برداری یک روش کنترلی پیشرفته تر است که با کنترل دقیق جریان و میدان مغناطیسی موتور، تنظیم دقیق سرعت و گشتاور موتور را محقق می کند و برای مواردی با نیازهای بالاتر در عملکرد موتور مناسب است.
2. شروع کنترل
کنترل راه اندازی، کنترل موتور در فرآیند از حالت ساکن به حالت کار است. برای موتورهای ناهمزمان، به دلیل اینکه گشتاور راه اندازی آن کم است، لازم است از روش های خاصی برای تحقق راه اندازی نرم استفاده شود. روش های رایج کنترل راه اندازی شامل راه اندازی مستقیم، راه اندازی ولتاژ کاهش یافته و راه اندازی نرم است. اگرچه راه اندازی مستقیم ساده است، اما جریان راه اندازی زیاد است و تأثیر آن بر شبکه برق زیاد است. راه اندازی ولتاژ کاهش یافته کاهش جریان راه اندازی با کاهش ولتاژ تغذیه است. راه اندازی نرم استفاده از دستگاه های الکترونیکی قدرت برای دستیابی به کنترل صاف فرآیند راه اندازی موتور است.
3. کنترل ترمز
کنترل ترمز کنترل موتور از حالت کار به حالت ساکن در فرآیند است. روشهای کنترل ترمز روشهای مختلفی دارند، از جمله ترمز انرژی، ترمز معکوس و ترمز برگشتی{1}. ترمز مصرف انرژی از طریق سیم پیچی استاتور در موتور به برق DC برای تولید گشتاور ترمز انجام می شود. ترمز معکوس با تغییر توالی فاز منبع تغذیه موتور برای ایجاد جهت مخالف چرخش با گشتاور موتور برای رسیدن به ترمز است. فید-ترمز برگشتی استفاده از ویژگی های مولد موتور است که انرژی مکانیکی به انرژی الکتریکی تبدیل می شود و برای دستیابی به ترمز مجدد به شبکه بازگردانده می شود.
سوم، نمودار مدار کنترل موتور
1. نمودار مدار کنترل موتور آهنربای دائم
این نمودار شماتیک مدار کنترل موتور آهنربای دائمی است. این مدار برای کنترل کنترل آهنربای دائمی استفاده می شود. این مدار از عناصر سوئیچینگ تریاک AC برای بهبود ویژگی های کموتاسیون استفاده می کند، زیرا موتورهای آهنربای دائم ژنراتور هستند و عناصر سوئیچینگ تریاک استاندارد به سختی می توانند به درستی جابجا شوند. موتورهای آهنربای دائم نیاز به یکسوسازی کامل موج DC دارند.
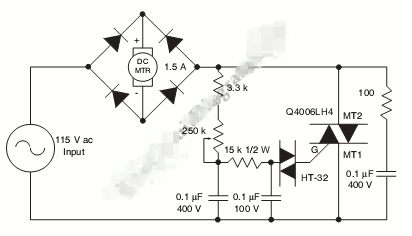
تریستورهای دو جهته AC به صورت سری در سمت ورودی AC پل یکسو کننده متصل می شوند. مهمترین بخش نصب SCR در سمت DC پل، رسیدگی به روشن شدن و زمانبندی تأخیر-نزدیک به پایان نیمه-چرخه است. مدار کنترل دامنه وسیع{4} را فراهم میکند، به طوری که عنصر سوئیچینگ تریاک AC میتواند سریع یا با رسانایی کم در موتورهای کم راهاندازی شود. مقاومت AC و یکسو کننده دارای رتبه های ولتاژ مشابهی هستند. همه بر اساس بار واقعی موتور و الزامات ولتاژ خط هستند.
2. 555 نمودار مدار کنترل موتور IC PWM با محدود کننده جریان
برای ایجاد تغییرات سریع سرعت موتور و تغییر جهت موتور، چهار خروجی پلهای ماسفت H- را به حرکت در میآورند. دستگاههای کانال N-ماسفتهای توان ریلی پایینتر و کانال P{3}}ماسفتهای توان ریلی بالایی هستند. همه آنها توسط TC4469 هدایت می شوند.
مقاومت های سری کوچک به جلوگیری از نوسانات دروازه کمک می کند و زمان انتقال دستگاه ریل پایین را کاهش می دهد که به خاموش نگه داشتن دستگاه بالایی کمک می کند. تقسیمکنندههای مقاومت و ترانزیستورهای کمهزینه-در سطح هزینه-به راحتی و با صرفهجویی اقتصادی اضافه میشوند تا درایو گیت 15VDC ماسفت ریلی فوقانی را برای دستیابی به ولتاژ موتور بیش از 12VDC حفظ کنند.
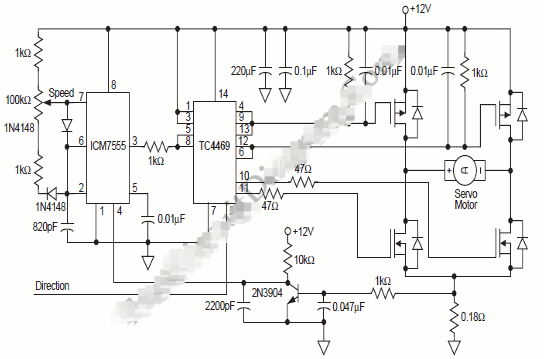
در ولتاژهای بالاتر از 15VDC، یک رگولاتور خطی ساده می تواند آنها را از منبع تغذیه مثبت موتور تغذیه کند زیرا ICM7555 و TC4469 به جریان ناچیزی نیاز دارند. برای کمک به محافظت از گیت از گذرگاه های برق، می توانیم از دیود زنر استفاده کنیم. هنگامی که ماسفت پایینی در همان بازوی پل "روشن" است، dV/dT بالا تولید میشود و خازن{5}}به-منبع به خاموش نگه داشتن ماسفت بالایی کمک میکند. راه حل دیگر برای این وضعیت، پایین نگه داشتن امپدانس درایو گیت ماسفت بالایی در حالت "OFF" است.
مقاومت حسی در پین زمین پل H{0}}روش سادهای را برای سنجش پالس جریان موتور توسط پالس ارائه میکند، صرف نظر از اینکه موتور به جلو یا معکوس میچرخد. این سیگنال فیلتر شده و به ICM7555 اعمال می شود تا از تولید PWM در زمانی که جریان موتور از مقدار مجاز فراتر رفت جلوگیری کند.
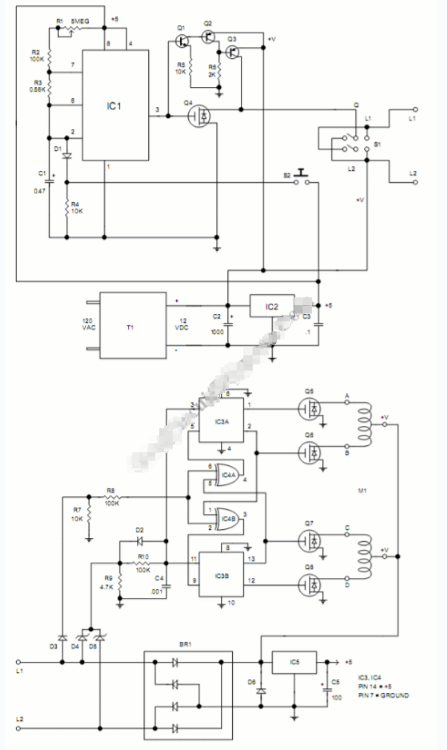
3. نمودار مدار کنترل موتور پله ای
موتورهای پله ای کنترل موقعیت ساده، ارزان{0} و دقیق را ارائه می دهند. موتور پله ای را می توان توسط یک مدار نصب شده در نزدیکی موتور و کنترل از طریق یک مدار کنترل از راه دور روی یک کابل طولانی هدایت کرد. مدار از این جهت جالب است که قدرت به موتور و مدار راننده از طریق دو سیم منتقل می شود که سیگنال های کنترل را نیز منتقل می کند.
مدار مجتمع تایمر LMC555 CMOS (IC1) پالس 200 میکروثانیه ای به موتور پله ای تولید می کند و سرعت آن را کنترل می کند. با تغییر فرکانس این پالس می توان سرعت موتور را تغییر داد و برای این منظور یک مقاومت متغیر R1 در نظر گرفته شده است. در خروجی IC1 (پایه 3)، یک پالس ساعت منفی، گیت IRL530N (Q1) پاور FET را به حرکت در می آورد که بلافاصله برد درایور را بسته و از زمین جدا می کند. این قطع برق سیگنالی را به راننده موتور می فرستد تا موتور را راه اندازی کند. جهت چرخش توسط قطبیت ولتاژ اعمال شده به مدار محرک از طریق اتصالات L1 و L2 کنترل می شود.
ترانزیستورهای MPSA05 دوقطبی NPN Q2 و MPSA55 PNP ترانزیستورهای Q3 و Q4 پالس های پین 3 را معکوس می کنند و وقتی Q1 خاموش است، تخلیه Q1 را بالا می کشد. کلید S1 جهت خود را با تغییر قطبیت تنظیم می کند. دکمه S2 با روشن و خاموش کردن ساعت، موتور را روشن و خاموش می کند.
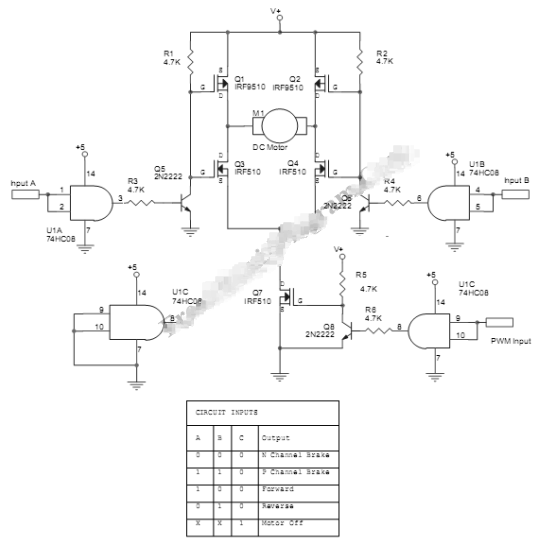
4. نمودار مدار کنترل موتور PWM با عملکرد جلو، عقب و ترمز
این مدار کنترل موتور PWM انواع کنترل ها را برای یک موتور DC فراهم می کند. شما می توانید یک موتور DC را برای جلو، عقب یا ترمز کردن تا زمانی که متوقف شود، کنترل کنید.
مدار از یک پل ماسفت برای به حرکت درآوردن موتور استفاده می کند که توسط تعدادی گیت منطقی و ترانزیستورهای دوقطبی کوچک کنترل می شود. ولتاژ موتور می تواند 10-20 ولت باشد و جریان باید حداکثر 8 آمپر باشد. ماسفت ها باید با هیت سینک مناسب مجهز شوند. ورودی V+ باید توسط ولتاژ کار موتور DC (10-20 ولت) تغذیه شود. اگرچه ماسفت برای کارکرد 100 ولت طراحی شده است، اما شما فقط می توانید از حداکثر 20 ولت استفاده کنید زیرا این ولتاژ برای راه اندازی گیت نیز استفاده می شود که معمولاً به 20 ولت محدود می شود. حداقل مقدار برای این ولتاژ تغذیه 10 ولت است زیرا در صورت کاهش ولتاژ به زیر 10 ولت، گیت به طور کامل باز نمی شود. شما می توانید از بین چندین نوع موتور DC 10-20 ولتی برای این کاربرد انتخاب کنید.