


مفهوم روبات ها در حال حاضر بسیار گسترده است. این مقاله بر روی موتورهای سروو برای اتصالات رباتیک مورد استفاده در بخش اتوماسیون صنعتی تمرکز دارد و سروو موتورهای یکپارچه برای ربات های خدماتی را پوشش نمی دهد.
رباتهای صنعتی به طور کلی به رباتهای خطی (همچنین به عنوان رباتهای دکارتی شناخته میشوند)، روباتهای چند{0}درجهی--روباتهای آزادی (همچنین به عنوان روباتهای چند-مفاصلی نیز شناخته میشوند)، روباتهای موازی (همچنین به عنوان رباتهای دلتا شناخته میشوند) و رباتهای افقی چند{4}بهعنوان رباتهای مشترک (SCARAal) طبقهبندی میشوند. یک "سلول اتوماسیون" از انواع مختلفی از بازوهای رباتیک مفصلی و تجهیزات انتقال خودکار تشکیل شده است. سلول های اتوماسیون با عملکردهای مختلف برای تشکیل یک خط تولید خودکار و چندین خط تولید خودکار برای ایجاد یک کارگاه خودکار ترکیب می شوند.
در میان این روباتهای صنعتی و واحدهای خودکار، موتورهای سروو نقش مهمی در موقعیتیابی دقیق، سریع و مطمئن سازههای مکانیکی طبق دستورات کنترل دارند. بنابراین، آنها اجزای اصلی در نظر گرفته می شوند.
مفاهیم اولیه سروو موتورهای مغناطیسی دائمی
"Servo" به توانایی اجرای دستورات از یک سیستم کامپیوتری کنترلی بدون انحراف اشاره دارد. این مفهوم به موتورهای الکتریکی یا هیدرولیک محدود نمی شود. این سیستمهای پنوماتیک را نیز در بر میگیرد و هر جزء که قادر به انجام این کار باشد جزء سروو محسوب میشود.
موتور الکتریکی یک جزء الکترومکانیکی است که انرژی الکتریکی را به انرژی مکانیکی تبدیل می کند. سروو موتور یک موتور الکتریکی است که برای استفاده در سیستم های کنترل حرکت طراحی شده است، جایی که پارامترهای خروجی آن-مانند موقعیت، سرعت، شتاب، یا گشتاور- قابل کنترل هستند.
سروو موتورها را می توان بر اساس مشخصات کنترلی به انواع مختلفی طبقه بندی کرد. بر اساس نوع منبع تغذیه، آنها به سروو موتورهای AC و سروو موتورهای DC تقسیم می شوند. با توجه به حالت کار، آنها به سروو موتورهای خطی و سروو موتورهای چرخشی دسته بندی می شوند. موتورهای خطی مستقیماً نیروی نیوتنی تولید می کنند، در حالی که موتورهای دوار گشتاور چرخشی خروجی تولید می کنند. برای هدایت بارهای خطی، موتورهای دوار به مکانیزم های مکانیکی مانند پیچ های سرب برای تبدیل حرکت دورانی به حرکت خطی نیاز دارند.
سروموتورهای چرخشی AC بر اساس ساختار روتور به سروموتورهای ناهمزمان AC و سروموتورهای سنکرون AC طبقه بندی می شوند. روتور سروو موتور ناهمزمان AC از یک قفس آلومینیومی یا مسی تشکیل شده است و سرعت چرخش قفس همیشه اختلاف سرعت معینی را نسبت به میدان مغناطیسی دوار سنکرون حفظ می کند. تحت فناوری کنترل برداری، این نوع موتور می تواند به ویژگی های کنترل گشتاور دقیقی مانند موتورهای DC دست یابد. با این حال، روتور دارای ویژگیهای اینرسی بالا، توان ثابت خوب-و دامنه سرعت گسترده است که آن را برای طیف وسیعی از بارهای اینرسی متغیر مانند برنامههای سیمپیچ/بازکردن ماشینآلات برش و چاپ ماشینآلات مناسب میسازد. معایب آن گشتاور راه اندازی کم است و سرعت پاسخ الکترومغناطیسی آنها کمتر از سروو موتورهای آهنربای دائم است. ثابت زمانی الکترومغناطیسی تقریباً 10 برابر موتورهای آهنربای دائم ساخته شده از مواد آهنربای دائم است. علاوه بر این، به دلیل چگالی توان کم و ابعاد روتور بزرگ، برای کاربردهای سروو پویا بالا مناسب نیستند.
سروو موتورهای سنکرون AC از مواد مغناطیسی دائمی برای روتورهای خود استفاده می کنند که مستقیماً میدان مغناطیسی تحریک را ایجاد می کند. برای ایجاد میدان مغناطیسی موتور نیازی به جریان تحریکی نیست و در نتیجه واکنش الکترومغناطیسی سریعی ایجاد می شود. علاوه بر این، چگالی انرژی بالای مواد آهنربای دائم زمین نادر فعلی، چگالی توان بالایی را در این موتورها ممکن میسازد و امکان طراحی سروو موتورها با ویژگیهای عملکردی مختلف را باز میکند. پاسخ دینامیکی بالا را می توان از طریق طراحی باریک با اینرسی روتور کم یا طراحی فشرده و قوی با اینرسی روتور بالا به دست آورد. استفاده از مواد نادر آهنربای دائمی زمین، موتورهای آهنربای دائم را به عنوان انتخاب ارجح برای کاربردهای سروو معرفی کرده است. با این حال، مواد آهنربای دائم نادر زمینی گرانترین جزء در میان تمام مواد مورد استفاده در موتورهای سروو باقی میمانند. تفاوت در مواد مورد استفاده توسط تولید کنندگان مختلف منجر به سطوح مختلف کیفیت محصول می شود. مواد مغناطیس دائمی با کیفیت بالا ممکن است حتی در دمای کار بالای 150 درجه غیر مغناطیس زدایی شوند، در حالی که وقتی دمای کار موتور کمتر از 120 درجه باشد، مواد پایین ممکن است مغناطیسی زدایی کنند. کیفیت مواد آهنربای دائمی به طور مستقیم ویژگی های مختلف سروو موتور را تعیین می کند.
سروو موتورهای خطی مستقیماً{0}}نیوتن نیرو بدون نیاز به تبدیل مکانیکی تولید میکنند و شتاب بسیار بالایی را ممکن میسازند. در سالهای اخیر، پیشرفتهای سریع فناوری منجر به استفاده گسترده از آنها در محورهای خوراک ماشینابزارهای با کارایی بالا شده است. اما در رباتهای صنعتی، کاربرد آنها محدود به بازوهای رباتیک خطی خاصی است و تمرکز این مقاله نیست. این مقاله بر روی موتورهای سروو مغناطیس دائم دوار و کاربرد آنها در ربات های صنعتی تمرکز دارد.
ساختار یک موتور مغناطیسی دائمی دوار
شکل 1 نمودار ساختاری معمولی سروو موتور آهنربای دائم را نشان می دهد. برای ارائه یک نمای کلی جامع، این نمودار واحد در نظر گرفته شده است تا به وضوح کل ساختار سروو موتور مغناطیس دائمی را نشان دهد. در واقع، سروو موتورهای مغناطیس دائم کم توان با توان 15 کیلووات یا کمتر میتوانند برای خنکسازی به همرفت طبیعی متکی باشند و نیاز به فن خنککننده را از بین ببرند. این موتورها جمع و جور هستند و نیازی به پایه های نصب ندارند. حلقه های نصب نیز غیر ضروری هستند. تعویض جعبه ترمینال با کانکتور هوانوردی برای سیم های سرب منجر به طراحی تمیزتر می شود. در نتیجه، ظاهر موتور مانند شکل 2 (الف) می شود. اگر موتور بسیار کوچک است-زیر 1 کیلووات{12}}حتی اتصالات هوانوردی برای سیمهای سرب نیز غیر ضروری است. در عوض، یک کابل میتواند مستقیماً از موتور کشیده شود و در نتیجه پیکربندی نشانداده شده در شکل 2 (b) ایجاد میشود.
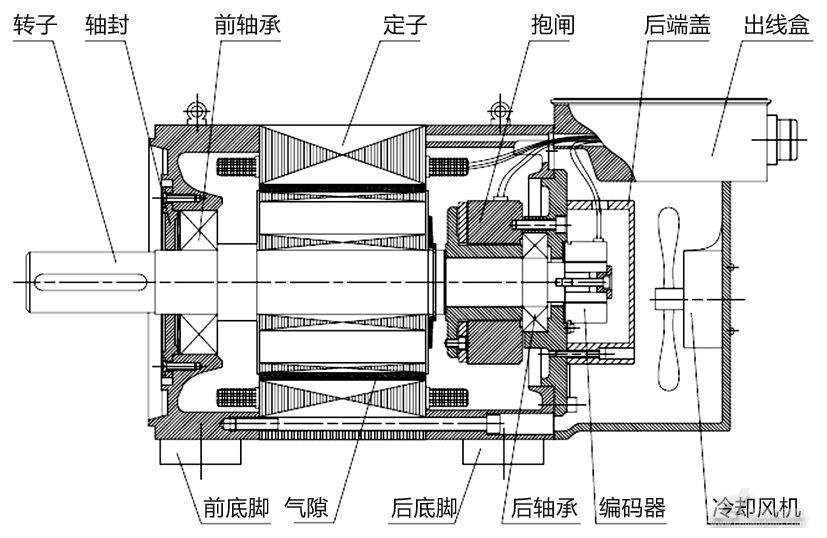 شکل 1: نمودار شماتیک سروو موتور آهنربای دائم
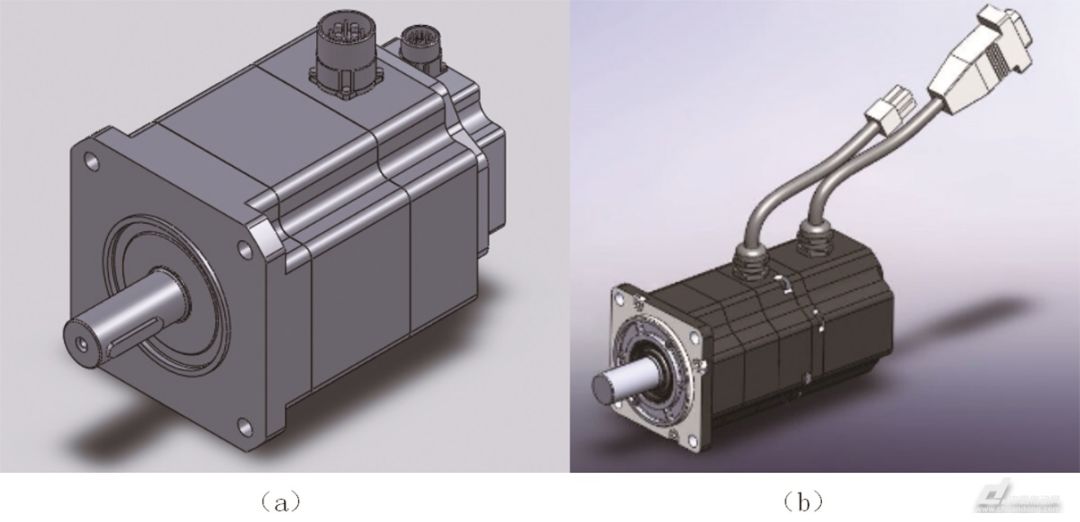
شکل 2: نمودار شماتیک یک سروموتور مغناطیس دائم کم-قدرت
این بخش فرض میکند که خواننده اصول موتورهای الکتریکی را میفهمد و صرفاً بر توضیح تفاوتهای ساختاری بین سروو موتورهای مغناطیس دائم و سایر انواع موتورها بر اساس ویژگیهای موتورهای ربات تمرکز میکند.
یاتاقان ها: طول عمر سروو موتور به یاتاقان های آن بستگی دارد. با توجه به قابلیت اطمینان و دوام بالا مورد نیاز ربات ها، بلبرینگ ها باید حداقل 30000 ساعت عمر مفید داشته باشند. بر اساس یک روز کاری 8 ساعته، این به معنای حداقل 10 سال عمر ربات است. یاتاقان ها باید قابلیت کار متناوب در 6000 دور در دقیقه را داشته باشند.
ورقهها و سیمپیچهای استاتور: از آنجایی که موتورهای روباتی به چگالی توان بالایی نیاز دارند و برای به حداقل رساندن اندازه و کاهش تولید گرمای تلفات آهن، مواد لایهکاری باید فولاد سیلیکونی نورد سرد- با ضخامت 0.35 میلیمتر یا کمتر باشد. سیمپیچها باید در برابر پالسهای حامل فرکانس-درازمدت در معرض 16 کیلوهرتز قرار بگیرند. برای جلوگیری از خرابی و مقاومت در برابر نوسانات شدید dv/dt، درجه مقاومت ولتاژ نباید کمتر از 2500 ولت باشد.
مواد مغناطیس دائمی روتور: ماده آهنربای دائم گران ترین جزء در سروو موتور آهنربای دائم است. مواد با محتوای عناصر خاکی کمیاب دارای نقطه کوری پایین و پایداری مواد ضعیفی هستند. اگر از آهنرباهای نئودیمیم-آهن- بور (NdFeB) استفاده میشود، ترجیحاً باید از درجه UH42 یا بالاتر باشند. علاوه بر این، باید به محتوای عناصر کمیاب خاکی مانند دیسپروزیم توجه شود. برای اطمینان از مقاومت در برابر مغناطیس زدایی در دمای بالا، آهنرباهای کبالت ساماریوم (SmCo) نیز به طور گسترده در سروو موتورهای اندازه کوچک و متوسط استفاده می شود. به طور خلاصه، اطمینان از اینکه سروو موتور در شرایط عملیاتی معمولی واقعاً در برابر مغناطیس زدایی مقاوم است، ضروری است. در غیر این صورت، پایداری طولانی مدت ربات را نمی توان تضمین کرد.
مهر و موم شفت: برای جلوگیری از ورود روغن و مواد زائد به داخل موتور و حصول اطمینان از عملکرد روان، نصب مهر و موم شفت در انتهای شفت موتور یک روش استاندارد طراحی است. در روباتها، یک چرخ دنده کوچک اغلب روی شفت سروو موتور آسیاب میشود تا موتور را مستقیماً به کاهنده متصل کند. از آنجایی که دما و روغن بالا میتواند وارد موتور شود، درزگیرهای شافت با درجه حرارت چندگانه مورد نیاز است. به عنوان مثال، مهر و موم شفت لاستیکی فلوروکربن دو لبه -از مهر و موم شفت لاستیکی نیتریل تک لبه قابل اعتمادتر است، اگرچه تفاوت هزینه قابل توجه است.
ترمز: ترمز یک ویژگی استاندارد برای موتورهای روباتی است. تقریباً 95 درصد از موتورهای سروو نیاز به ترمز دارند. برای اطمینان از اینکه ترمز همیشه درگیر می شود-به خصوص در زمان توقف های اضطراری{4}}باید به طور قابل اعتماد عمل کند. ترمز باید دارای ضریب ایمنی کافی با گشتاور ساکن تقریباً 1.5 برابر گشتاور نامی موتور باشد. برای موتورهای ربات سنگین-، ضریب ایمنی برای ترمز باید به 2.0 یا حتی 2.5 برابر گشتاور نامی برسد. توجه به این نکته ضروری است که ترمز موتور ربات یک ترمز ایمنی است نه ترمز سرویس. سیستم کنترل باید اطمینان حاصل کند که در هنگام توقف اضطراری، مدار ترمز درایو سروو از طریق یک مقاومت ترمز فعال می شود، و ترمز زمانی که سرعت موتور به صفر نزدیک می شود، درگیر می شود. برای بهبود سرعت واکنش، ترمزهای آهنربای دائمی نسبت به ترمزهای فنری الکترومغناطیسی برتری دارند.
انکودر: انکودر در انتهای عقب موتور نصب شده است و به عنوان یک سنسور برای سرعت موتور و موقعیت روتور عمل می کند. موقعیت روتور را اندازهگیری میکند تا کامپیوتر کنترلی را با دادههایی در مورد موقعیت و سرعت واقعی روتور برای کنترل سروو، موقعیتیابی میدان مغناطیسی، و محاسبه مسیر حرکت، فراهم کند. در حالی که رمزگذارهای موتور ربات عموماً دقت بالایی را ارائه نمیدهند، باید از اندازهگیری موقعیت مطلق چند چرخشی پشتیبانی کنند تا اطمینان حاصل شود که موتور میتواند از موقعیتی که قبل از قطع برق در آن قرار داشت، دوباره کار کند. در حال حاضر، سه رویکرد رایج برای رسیدگی به نیازهای رمزگذار موتور ربات وجود دارد. روش اول از یک رمزگذار نوری یا مغناطیسی کد خاکستری برای اندازهگیری یک دور-و از چرخ دندههای مکانیکی برای اندازهگیری چند- دور استفاده میکند. مزیت این روش دقت اندازه گیری بالا است. پس از قطع برق، موقعیت کار موتور از طریق موقعیت مکانیکی رمزگذار حفظ میشود و میتوان آن را مستقیماً با روشن شدن{8}} خواند. با این حال، نقطه ضعف آن این است که رمزگذار بیش از حد ضخیم است، که آن را برای فضاهای نصب محدود بسیار طولانی می کند. روش دوم از یک رمزگذار کد خاکستری نوری یا مغناطیسی برای ذخیره دادههای تک چرخشی استفاده میکند، در حالی که دادههای چند چرخشی از طریق یک حافظه الکترونیکی{13}}باطری ذخیره میشوند. این اجازه می دهد تا رمزگذار بسیار کوتاه ساخته شود و آن را برای موتورهای سروو کوچک با قطر بیرونی کمتر از 60 میلی متر ایده آل می کند. اشکال این است که عمر باتری نسبتاً کوتاه است-به طور معمول حداکثر ۲ تا ۳ سال، و در برخی موارد، باتری تنها پس از یک سال باید تعویض شود. روش سوم از یک ترانسفورماتور دوار برای اندازهگیری موقعیت یک گردش-برای برنامههایی با دقت پایین استفاده میکند، در حالی که اطلاعات چرخش چندگانه توسط یک برد مدار-در داخل جعبه کنترل کنترل میشود.
گسترش شفت روتور: به دلیل عملکرد مکرر به جلو و معکوس، موتور در معرض نیروهای برشی قرار می گیرد. بنابراین، مواد شفت ترجیحاً باید فولاد 42CrMo باشد. اگر موتور با کلید نصب شده باشد، کلید باید کاملاً در جای خود قرار گیرد تا تعادل دینامیکی و خروجی موتور به طور موثر کاهش یابد. در سرعتهای بالا، تفاوت خروجی بین یک موتور سروو کلیددار و یک شفت بدون بار میتواند تا ۹ برابر بیشتر باشد{4}}عاملی که نباید دست کم گرفته شود.
پارامترهای کلیدی انتقال سروو موتورهای مغناطیسی دائمی
منطقه عملیاتی: منطقه ای که موتور می تواند به طور مداوم بدون افزایش دمای مجاز کار کند، منطقه عملیاتی پیوسته نامیده می شود. منطقه خارج از منطقه عملیاتی پیوسته که در آن عملیات کوتاه مدت مجاز است، منطقه عملیات متناوب نامیده می شود. منطقه عملیاتی با یک صفحه مختصات دو بعدی گشتاور و سرعت نشان داده می شود.
توان نامی PN: حداکثر توانی که موتور می تواند در منطقه کار پیوسته تولید کند.
گشتاور نامی MN: گشتاوری که در آن موتور قدرت نامی خود را در منطقه عملیاتی پیوسته ارائه می کند. تعاریف گشتاور نامی به طور قابل توجهی در بین سازندگان متفاوت است. شرایط اتلاف حرارت مربوطه به طور کلی مشخص شده است. در سطح بین المللی، معمول است که مشخص شود این درجه بندی با موتور نصب شده بر روی فلنج آلومینیومی با سطح و ضخامت مشخص اندازه گیری می شود، با دمای فلنج در 20 درجه یا کمتر از یک دمای مشخص. بنابراین، در عملکرد واقعی، موتورها اغلب بر روی اجزای چدنی نصب میشوند و دمای تابستان ممکن است از استاندارد تست فراتر رود. اگر هیچ حاشیه ای در حین کار مجاز نباشد، می تواند منجر به گرمای بیش از حد و مغناطیس زدایی شود. شرایط استاندارد دمای محیط 40 درجه مشخص شده توسط استاندارد ملی چین برای محیط چین نسبتا معقول است. سازندگان معتبر هنگام انتشار گشتاور نامی، حاشیه طراحی مشخصی را زیر مقادیر نامی تعیین شده طبق استاندارد در نظر می گیرند که ایمن تر است.
Rated Current IN: جریان مربوط به گشتاور نامی.
سرعت نامی nN: حداکثر سرعتی که موتور مجاز است تحت گشتاور نامی در سیکل کار پیوسته کار کند.
Continuous Locked-گشتاور روتور MO: حداکثر گشتاوری که موتور می تواند در زمان قفل شدن در چرخه کار پیوسته ایجاد کند. به طور کلی، سرعت های زیر 100 دور در دقیقه در محدوده عملکرد روتور قفل شده قرار می گیرند.
Continuous Locked-روتور جریان I0: جریان مربوط به گشتاور روتور قفل شده پیوسته-.
حداکثر گشتاور حداکثر: حداکثر گشتاوری که موتور مجاز به خروجی است. شرایط اسمی در بین تولید کنندگان مختلف به طور قابل توجهی متفاوت است. برخی گشتاور مربوط به جریان مغناطیس زدایی را مشخص می کنند. چنین مشخصاتی نباید به عنوان حداکثر گشتاور استفاده شود. طراحان مکانیک باید برای جلوگیری از مغناطیس زدایی و از کار افتادن موتور به دلیل گشتاور کاری بیش از حد، حاشیه کافی را در نظر بگیرند. اگر حداکثر گشتاور با توجه به چرخه کار مشخص شود، دارای مقدار مرجع مهندسی است. حداکثر گشتاور تعیین شده بر اساس S3-10% دارای بیشترین مقدار مرجع مهندسی است. می توان آن را حداکثر گشتاور عملیاتی مجاز برای زمان کار مداوم 3 ثانیه دانست که برای روبات ها کافی است. اضافه بار تکراری برای روبات های چند مفصلی معمولاً حدود 2.0 برابر است.
حداکثر جریان Imax: جریان عملیاتی مربوط به حداکثر گشتاور.
ثابت زمانی الکتریکی Te: یک ثابت مشخصه نشان دهنده سرعتی است که در آن جریان به یک ولتاژ اعمال شده پاسخ می دهد. به عنوان زمان لازم برای رسیدن جریان به 1 - e^(-1) (تقریباً 63.2٪) جریان نهایی پس از اعمال یک ولتاژ ثابت در پایانه های موتور تعریف می شود. ثابت زمانی الکتریکی یک موتور سروو به طور کلی به عنوان نسبت اندوکتانس سیم پیچ استاتور به مقاومت آن مشخص می شود (Te=L/R). این مربوط به زمان پاسخ گام فعلی سیستم سروو است اما لزوما معادل آن نیست.
ثابت زمانی مکانیکی Tm: ثابت زمانی مکانیکی یک سروو موتور به صورت: tm=R*J/Ke*Kt تعریف میشود، یعنی به مقاومت سیمپیچ، ممان اینرسی روتور، ضریب عقب موتور-EMF و ضریب گشتاور موتور مربوط میشود. ثابت زمانی مکانیکی یک موتور محرک تقریباً معادل زمان لازم برای شتاب گرفتن موتور از سرعت صفر به 63.2٪ سرعت ثابت-در شرایط بدون بار-است. در یک سیستم سروو، این ثابت ممکن است از نظر عددی معادل سرعت-زمان پاسخ گام حلقه سیستم باشد.
برگشت-ثابت EMF Ke: مقدار بدون{1}}بار برگشت-EMF القا شده توسط موتور با سرعت واحد. معمولاً به -بدون بار برگشتی-EMF مربوط به 1000 دور در دقیقه، با واحدهای V/krpm اشاره دارد.
گشتاور ثابت Kt: گشتاور خروجی موتور مربوط به جریان واحد است. رابطه بین عقب موتور-ضریب EMF Ke و ضریب گشتاور Kt به طور کلی با Kt=9.55 * Ke * 1.732، که در آن Kt بر حسب Nm/A، Ke در V/rpm و Ke=Kt است. در اینجا، Ke به خط برگشت-EMF اشاره دارد.
اگر مشخصات موتور پارامترهای Kt و Ke را ارائه نکند، Kt را می توان از گشتاور نامی و جریان نامی استخراج کرد. سپس، با استفاده از رابطه Kt=9.55 * Ke * 1.732، ضریب EMF Ke به طور غیر مستقیم به صورت زیر استخراج می شود: Ke=0.1047 * Kt / 1.732، با واحدهای V/rpm; روش دیگر: Ke=104.7 × Kt / 1.732، با واحدهای V/krpm یا mV/rpm.
با توجه به محدودیتهای ولتاژ منبع تغذیه، EMF پشتی موتور معمولاً به گونهای طراحی میشود که نسبتاً پایین باشد تا از پاسخدهی بالا اطمینان حاصل شود و افت ولتاژ کافی در سرعتهای بالا برای به دست آوردن جریان کافی را تضمین کند. با این حال، جریان بالا باعث افزایش بار حرارتی موتور می شود. در نتیجه، موتورهای ربات برای دستیابی به اندازه فشرده، گشتاور بالا و تولید حرارت کم به چگالی توان بالایی نیاز دارند.
Rotor Moment of Inertia J: ممان اینرسی روتور موتور. لحظه اینرسی یک موتور ربات بسیار مهم است، زیرا به طور مستقیم بر پایداری عملکرد ربات تأثیر می گذارد. این به این دلیل است که رباتها اغلب دارای هماهنگی چند محوری هستند. به عنوان مثال، محور دوم یک ربات مفصلی به موتوری با اینرسی قابل توجه نیاز دارد تا تغییرات اساسی در اینرسی بار را که در هنگام امتداد و جمع شدن بازو رخ می دهد، تطبیق دهد.
گشتاور دندانه-اسلات: هنگامی که سیمپیچهای یک موتور آهنربای دائم باز هستند-در مدار، یک گشتاور دورهای در طول یک دور موتور به دلیل شکافهای هسته آرمیچر ایجاد میشود که تمایل دارند با موقعیتهای حداقل مقاومت مغناطیسی هماهنگ شوند.
ظرفیت اضافه بار: توانایی یک موتور برای ارائه توان یا گشتاور مشخص برای یک دوره معین در شرایط مشخص بدون تجاوز از حداکثر جریان مشخص شده. به طور معمول، نسبت اوج جریان به جریان نامی به عنوان ضریب اضافه بار فعلی نامیده می شود، در حالی که نسبت حداکثر گشتاور به گشتاور نامی به عنوان ضریب اضافه بار گشتاور گفته می شود. به طور کلی، موتورهای ربات باید از ظرفیت اضافه بار گشتاور تقریباً 3 برابر اطمینان حاصل کنند.
حداکثر سرعت nN: بالاترین سرعتی که موتور می تواند در طول کار متناوب به دست آورد. تعاریف حداکثر سرعت در بین سازندگان موتور به طور قابل توجهی متفاوت است. برای موتورهای ربات، مقدار ارائه شده معمولاً نشان دهنده بالاترین سرعتی است که در آن عملیات قابل تکرار در طول استفاده واقعی امکان پذیر است. در حداکثر سرعت، حداکثر گشتاور متناظر میتواند از دو برابر گشتاور نامی تجاوز کند و پاسخ شتاب را در کل محدوده سرعت تضمین کند.