


سیستم کنترل به عنوان اصلی ترین جزء تجهیزات تست محیطی، دقت کنترل آن به طور مستقیم بر دقت و اعتبار تست محیطی انجام شده توسط تجهیزات تأثیر می گذارد. در حال حاضر، کاربرد سیستم کنترل تجهیزات تست محیطی عمدتاً به دو نوع عمومی-و تخصصی تقسیم میشود. یکی از{3}}سیستمهای کنترل همه منظوره، به ترکیبی از روشهای کنترل رابط سنتی انسان- و کنترلکننده قابل برنامهریزی (PLC) یا نرمافزار پیکربندی کامپیوتر صنعتی و ترکیب روشهای کنترل PLC اشاره دارد. کنترل کننده اختصاصی به ویژگی های کنترلی تجهیزات مختلف آزمایش محیطی که برای کنترل کننده ویژه توسعه یافته است اشاره دارد. میدان کنترل کننده تجهیزات محیطی ویژه داخلی نسبت به کشورهای خارجی نسبتاً خالی است، که همچنین ناشی از دقت و پایداری تجهیزات تست محیطی داخلی است که به طور کلی از دلایل اصلی تجهیزات محیطی خارجی پایین تر است، بنابراین توسعه کنترل کننده های ویژه برای توسعه تجهیزات تست محیط زیست داخلی از اهمیت قابل توجهی برخوردار است.
1 . اصل طراحی
در این مقاله، سیستم کنترل تجهیزات محیطی عمدتاً به تجهیزات تست محیطی کلاس دما مانند محفظه تست دمای بالا، محفظه تست دمای بالا و پایین، محفظه تست شوک سرد و حرارتی، جعبه دما و رطوبت ثابت، جعبه مرطوب و گرم جهت گیری می شود. و تجهیزات تست محیطی کلاس دما معمولاً شامل جعبه اصلی، سیستم گرمایش، سیستم تبرید، سیستم گردش باد، سیستم کنترل اصلی، همانطور که در شکل 1 نشان داده شده است.
اشیاء کنترلی اصلی کل تجهیزات عبارتند از: کمپرسور تبرید، شیر انبساط الکترونیکی و کنترل شیر برقی تخلیه سرد در سیستم تبرید. فن گریز از مرکز سیستم گردش باد؛ سیستم گرمایش در رله حالت جامد و کنتاکتور AC.
پارامترهای اصلی اندازه گیری کل دستگاه عبارتند از: دما و فشار گاز خروجی کمپرسور در سیستم تبرید، دمای خروجی کندانسور، دمای ورودی و خروجی اواپراتور، جریان و ولتاژ کار کمپرسور. دمای فن سیستم گردش باد، جریان و ولتاژ کار؛ سیستم گرمایش در بخاری برقی ولتاژ و جریان. دما و رطوبت داخل جعبه و غیره.
در پارامترهای اندازه گیری فوق، برخی از پارامترها و فرآیند کنترل تجهیزات ارتباط مستقیمی ندارند، مانند ولتاژ و جریان کارکرد کمپرسور و فن، سرعت فن و سرعت باد. با این حال، با توسعه سریع علم و فناوری مدرن و فناوری اطلاعات صنعتی، در هوافضا، هوانوردی، کاربردهای صنعتی و سایر زمینههای تجهیزات و سیستمها برای قابلیت اطمینان، ایمنی و الزامات اقتصادی به طور فزایندهای بالا میروند و باعث میشود پیشبینی شکست و مدیریت سلامت (پیشبینی و مدیریت سلامت، PHM) به تدریج به یکی از مسیرهای اصلی توسعه تجهیزات صنعتی تبدیل شود. با این حال، سیستم PHM باید بر اساس نظارت جامع بر شرایط عملیاتی تجهیزات ساخته شود و استفاده از سیستم کنترل PLC همه منظوره، کسب پارامترهای بیش از حد به معنای افزایش ماژول های PLC است که نه تنها هزینه ساخت تجهیزات را بهبود می بخشد، بلکه باعث می شود حجم سیستم کنترل تجهیزات متورم شود. برای این منظور، این مقاله یک سیستم کنترل مبتنی بر تعبیه شده را پیشنهاد میکند، از طریق استفاده از سیستمهای تعبیهشده برای توسعه درجه آزادی بالا، هزینه کم، هدفمند،{5}}زمان واقعی، درجه بالایی از ادغام برنامه، تحقق نظارت بر پارامترهای عملیاتی کل تجهیزات؛ و دستیابی به الگوریتم های پیچیده آسان تر، برای بهبود دقت کنترل و پایداری تجهیزات، مانند الگوریتم های کنترل فازی PID تجهیزات، میانگین فیلتر تداخل ضربه ای ضد-، فیلتر میانگین محدود کننده الگوریتم های فیلتر دیجیتال مانند فیلتر کردن میانگین تداخل ضربه ای ضد-، روش فیلتر متوسط محدود کننده.
2. طراحی سخت افزار سیستم کنترل
سیستم کنترل شامل یک کنترل کننده و ماژول اندازه گیری و کنترل است. کدام ماژول اندازه گیری و کنترل شامل ماژول I/O و ماژول اندازه گیری، طراحی مدولار است، پیکربندی تجهیزات مورد نیاز برای افزایش یا کاهش مدولار. و کنترلر فقط برای پیکربندی های مختلف دستگاه برای انجام تنظیمات یا تنظیمات نرم افزاری مناسب. این نه تنها کم هزینه-خرید پارامترهای عملیاتی تجهیزات است. بلکه برای بهبود یکپارچگی سیستم کنترل، اندازه ماژول کنترل را کاهش دهید. چارچوب سخت افزاری سیستم کنترل نشان داده شده در شکل 2، کنترل کننده برای به دست آوردن ماژول اندازه گیری توسط پارامترهای ماشین جمع آوری می شود، با توجه به تنظیمات کنترل در ماژول I / O برای خروجی کنترل I / O و PID.
ماژول کنترل و ورودی/خروجی، ماژول اندازه گیری بر اساس ارتباط پروتکل رابط 485 Modbus. از آنجایی که باس Modbus به طور گسترده در بسیاری از زمینه ها مانند ابزار دقیق، وسایل ولتاژ بالا و پایین هوشمند، فرستنده ها، کنترل کننده های قابل برنامه ریزی، HMI، اینورترها، دستگاه های هوشمند میدانی و غیره استفاده می شود، باعث می شود که کنترلر و ماژول های ورودی/خروجی، ماژول های اندازه گیری قابلیت گسترش و امکان تبدیل شدن به محصول مستقل را داشته باشند.
2.1 طراحی سخت افزار کنترلر
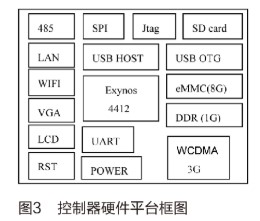
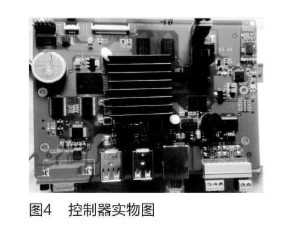
کنترلر تعبیه شده بر اساس پلت فرم توسعه سخت افزار ریزپردازنده چهار هسته ای ARM Cortex-A9-، عمدتاً مسئول سیستم کنترل در عملکرد رابط انسان-ماشین، عملیات منطقی، کنترل I/O و PID است. پردازنده Exynos4412 مورد استفاده در پلتفرم سختافزاری دارای{6}}قابلیتهای پردازش داده با عملکرد بالا و رابط سختافزاری کاملتری است که پایه سختافزاری خوبی برای ساختن سیستمهای جاسازیشده لینوکس فراهم میکند. بلوک دیاگرام عملکردی پلت فرم توسعه سخت افزار کنترلر در شکل 3 نشان داده شده است، با WIFI روی برد، ماژول 3G، کارت شبکه تطبیقی 10M/100M، LCD لمسی 10.1 اینچی، هاست USB 4 کاناله و غیره.
پلت فرم سخت افزاری از راه اندازی از کارت eMMC یا SD پشتیبانی می کند. از eMMC برای رایت تصویر سیستم استفاده می شود، بنابراین کنترلر پس از روشن شدن به طور پیش فرض از eMMC شروع می شود. در حالی که عملکرد راه اندازی کارت SD را می توان با USB OTG برای ارتقای سریع سیستم عامل و نرم افزار سیستم استفاده کرد. وای فای، wcdma 3g، lan و سایر رابط های شبکه برای اتصال کنترلر به اینترنت در موارد مختلف استفاده می شود که می تواند برای کنترل از راه دور، هشدار یا هشدار خطا از راه دور، کنترل از راه دور، هشدار یا هشدار خطا از راه دور، کنترل از راه دور، هشدار یا هشدار خطا از راه دور، هشدار خطا یا هشدار از راه دور، هشدار از راه دور یا هشدار از راه دور، هشدار از راه دور و هشدار خطا، کنترل از راه دور استفاده شود. WIFI، WCDMA 3G، LAN و سایر رابط های شبکه برای اتصال کنترلر به اینترنت در شرایط مختلف استفاده می شود، پشتیبانی سخت افزاری برای تحقق کنترل از راه دور تجهیزات، هشدار یا هشدار خطا از راه دور، عیب یابی از راه دور متخصص و سایر برنامه های کاربردی جدید.
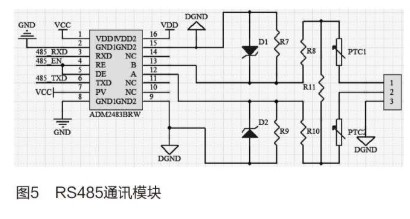
برای اطمینان از اینکه کنترلر میتواند ارتباط مطمئن-زمان واقعی{1} و سرعت بالا را با برد اندازهگیری و کنترل برقرار کند، طراحی مدار ارتباطی کنترلر دو RS485 بر اساس ADM2483 است. ADM2483 یک دستگاه فرستنده گیرنده RS485 ایزوله ارتباطی یکپارچه است که بالاترین نرخ ارتباطی تا 500 کیلوبیت در ثانیه را دارد تا اطمینان حاصل شود که سرعت ارتباط و توانایی مقاومت در برابر تداخل تحت فرض اجتناب از استفاده از طراحی جداسازی اپتو-کوپلر، باید سطح طرح بندی PCB بزرگتری را اشغال کند. منطقه چیدمان و ADM2483 برای محدود کردن طراحی نرخ نوسان استفاده می شود، کنترل افت نرخ نوسان فشار در سطح مناسب، می تواند تطابق نامناسب ترمینال و اتصالات تولید شده توسط BER را کاهش دهد. مدار رابط ماژول ارتباطی از طراحی محدودیت جریان و ولتاژ استفاده میکند، همانطور که در شکل 5 نشان داده شده است، تنظیمکننده ولتاژ D1، D2 و فیوزهای بازیابی PTC1 و PTC2 خود را به مدار واسط میدهند تا یک حفاظت موثر برای بهبود قابلیت اطمینان الکتریکی ماژول ارتباطی 485 ایجاد کنند.
2.2 طراحی سخت افزاری ماژول اندازه گیری و کنترل
بلوک دیاگرام سخت افزاری ماژول اندازه گیری و کنترل در شکل 6 نشان داده شده است، با LPC1758 به عنوان هسته، مسئول جمع آوری داده های عملکرد دستگاه، رمزگشایی آدرس I/O و کنترل I/O. دما، جریان، ولتاژ، رطوبت، فشار و سایر پارامترهای دستگاه از طریق مدار اکتساب، و سپس توسط فیلتر دیجیتال LPC1758، ذخیره شده در FLASH. کنترلر می تواند از طریق RS485 با LPC1758 ارتباط برقرار کند، پارامترهای مورد نیاز برای عملیات منطقی را بخواند و سپس دستورات کنترل I/O را برای اجرای LPC1758 پس از عملیات اجرا کند. مدارهای I/O شامل خروجی های ترانزیستور، خروجی های رله و سپس فرمان کنترل I/O به اجرای LPC1758 می باشد. کنترلر می تواند از طریق RS485 با LPC1758 ارتباط برقرار کند، پارامترهای مورد نیاز برای عملیات منطقی را بخواند و سپس دستورات کنترل I/O را برای اجرا به LPC1758 ارسال کند.
مدار نمونه گیری فیلتر از ADC MAX11210 24 بیتی تک کانال{0} Maxim استفاده می کند که تقویت کننده های بافر ورودی آنالوگ و مرجع را ادغام می کند و چهار پورت GPIO را ارائه می دهد که می تواند برای کنترل یک سوئیچ آنالوگ 16 کاناله خارجی استفاده شود، که باعث می شود MAX11210 به طور موثر 16 کانال سیگنال های L71P را در آنالوگ 16 کانال جمع آوری کند. منابع ورودی/خروجی نمودار بلوک مدار نمونه برداری در شکل 7 نشان داده شده است. نمودار بلوک مدار نمونه برداری در شکل 7 نشان داده شده است.
در نهایت به منظور اطمینان از صحت و اطمینان مدار I/O، طرح تشخیص حالت I/O به مدار سخت افزاری اضافه می شود. برای نقطه خروجی، مدار تشخیص وضعیت ورودی/خروجی سیگنال توالی خروجی مربوطه را از حالت خروجی تولید میکند و زمانی که فرمان کنترلکننده برای تغییر حالت خروجی به LPC1758 ارسال و اجرا میشود، وضعیت نقطه خروجی تغییر میکند و LPC1758 تغییر یافته را با سیگنال توالی خروجی خروجی صادر شده توسط سیگنال کنترل با جریان خروجی مقایسه میکند. در حالی که برای نقطه ورودی، هنگامی که وضعیت ورودی تغییر می کند، LPC1758 وضعیت ورودی واقعی را با سیگنال توالی ورودی مقایسه می کند تا مشخص کند که آیا مدار ورودی در اشتباه است یا خیر.
3. طراحی نرم افزار سیستم کنترل
بهمنظور برآورده کردن{0}}رابط سختافزاری چندگانه کنترلکننده، توسعه برنامههای چند نرمافزاری، عملکرد چند-فایل، سفارشیسازی سیستم و سایر الزامات، سیستمعامل جاسازیشده لینوکس، برنامه اصلی برنامه دارای یک برنامه رابط انسانی، برنامه پردازش داده، برنامه تولید نرمافزار PLC است که در شکل 7 نشان داده شده است. توسط نرم افزار گرافیکی در حال اجرا در محیط ویندوز از طریق ترکیب عناصر گرافیکی، کنترل ها و دستورات ماکرو، که می تواند از طریق USB به کنترلر وارد شود تا به روز رسانی HMI را محقق کند. برنامه پردازش داده عمدتاً مسئول رکورد کنترل صنعتی تجهیزات، عملیات PID، نظارت بر وضعیت تجهیزات و سایر عملکردها است. برنامه Soft PLC توسط نرم افزار Infoteam OpenPCS آلمان توسعه یافته است که از شش زبان IEC یعنی ST، IL، SFC، FBD، LD و CFC پشتیبانی می کند و وظیفه عملیات منطقی I/O را بر عهده دارد.
از آنجایی که ماژول اندازهگیری و کنترل به برنامهها و رابطهای گرافیکی زیادی نیاز ندارد، uC/OS{0}}II، که نسبت به سازمان سیستمعامل جاسازیشده لینوکس بسیار کوچکتر است، انتخاب شده است. این سیستم دارای ویژگیهای-غنی است و عملکردهایی مانند زمانبندی کار، مدیریت کار، مدیریت زمان، مدیریت حافظه و ارتباطات بین وظایف و همگامسازی [6] را پوشش میدهد. برنامه های اصلی برنامه اکتساب داده، برنامه تشخیص I/O و برنامه کنترل I/O هستند. کل جریان کنترل ورودی/خروجی در شکل 9 نشان داده شده است. اگر هشدار خطای مدار ورودی/خروجی وجود داشته باشد، کاربر می تواند خاموش و راه اندازی مجدد دستگاه را انتخاب کند یا درخواست پشتیبانی فنی کند.
4 نتیجه گیری
سیستم کنترل تجهیزات تست محیطی تعبیه شده طراحی شده در این مقاله، کنترل کننده و ماژول اندازه گیری و کنترل آن دارای مزایای کم هزینه، یکپارچگی بالا، دقت بالا، قابلیت گسترش و غیره است که می تواند تا حدودی ویژگی های تجهیزات تست محیطی مانند اندازه دسته کوچک و انواع اثرات نامطلوب بر طراحی و تولید را بهبود بخشد. و با استفاده کامل از مزایای تولید شرکت ما در تجهیزات تست محیطی، می توانیم به طور مداوم قابلیت اطمینان طراحی سیستم کنترل را از طریق آزمایش های محیطی بهبود بخشیم. سیستم کنترل در حال حاضر در سری استاندارد تجهیزات محیطی ما استفاده می شود، دقت کنترل و پایداری به سطح پیشرفته داخلی رسیده است و پیکربندی سخت افزار غنی است، با توانایی خوبی برای گسترش.